Runway udostępnia Praxis-1 jako open source
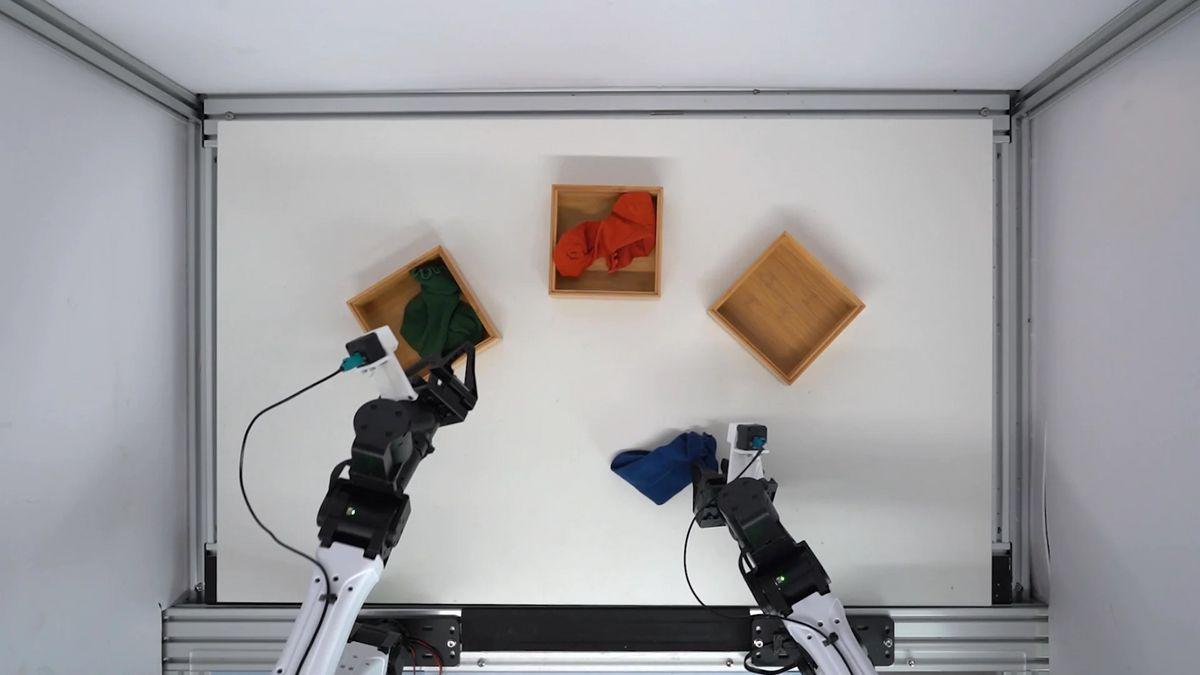
Runway, znane głównie z generatywnych modeli wideo, wkracza na teren robotyki. Firma opublikowała właśnie Praxis-1 — model sterujący maszynami — wraz z wagami i kodem źródłowym na licencji Apache 2.0, która dopuszcza zastosowania komercyjne. Premiera ma znaczenie nie tylko ze względu na samo narzędzie, ale też na metodę treningu: kluczową rolę odegrała tu wiedza o świecie zdobyta z nagrań wideo.
Model zadebiutował pod koniec września, ale początkowo trafił wyłącznie do wybranych partnerów. Teraz trafia do szerszego grona odbiorców, a wraz z nim szczegółowy raport badawczy z wynikami testów wydajności.
Jak Praxis-1 przekłada obraz na ruch robota
Architektura modelu opiera się na kilku strumieniach danych wejściowych. System przyjmuje obrazy z kamer, polecenia tekstowe oraz informacje o pozycji robota. Na tej podstawie przewiduje, jak zmieni się otoczenie, i wylicza odpowiednie ruchy maszyny. Gdy napływają kolejne klatki z kamery, model na bieżąco koryguje sterowanie.
Runway określa swoje dzieło mianem World Action Model — czyli modelu, który najpierw prognozuje zmiany w scenie, a dopiero z tych przewidywań wyprowadza konkretne działania robota. To podejście różni się od klasycznych systemów sterowania, które uczą się bezpośredniego mapowania obserwacji na akcje.
Trening wideo zamiast drogich zbiorów danych
Fundamentem Praxis-1 jest model wideo, który nauczył się, jak obiekty się poruszają i wchodzą w interakcje, obserwując zwykłe nagrania. Następnie Runway dostroił go (fine-tuning) za pomocą materiałów przedstawiających ludzkie działania oraz danych z robotów. Taki zabieg może ograniczyć zapotrzebowanie na kosztowne, specjalistyczne zbiory danych robotycznych, które dotąd gromadzono wyłącznie w celu trenowania podobnych systemów.
Nie oznacza to jednak, że model obywa się całkowicie bez danych z robotów. Aby przystosować Praxis-1 do ramienia Franka, Runway wykorzystał około 277 godzin nagrań z publicznego zbioru badawczego DROID, pokazujących m.in. chwytanie i przemieszczanie przedmiotów. W przypadku robota dwuramiennego zużyto od 1 400 do 2 600 godzin materiału treningowego. Dane z DROID i innych systemów robotycznych trafiły zresztą już na wcześniejszych etapach uczenia.
Otwarte pozostaje pytanie, czy takie podejście faktycznie wymaga mniej danych robotycznych niż modele pozbawione ogólnego treningu wideo. Runway tego jednoznacznie nie rozstrzyga.
Wyniki testów: Praxis-1 na czele kategorii World Action Models
Od września model testowały firmy robotyczne Standard Bots, Noble Machines i Ultra — na różnych systemach, w tym na robocie humanoidalnym, przemysłowym ramieniu oraz magazynowym robocie dwuramiennym.
W benchmarku RoboLab-120 firmy Nvidia, który sprawdza, jak niezawodnie modele sortują, chwytają i układają obiekty w 120 symulowanych zadaniach, Praxis-1 osiągnął 46,2 proc. skuteczności. Dla porównania FLUX 3 Action, również zbudowany jako World Action Model, uzyskał 42,9 proc. w tych samych warunkach. Daje to Praxis-1 pierwsze miejsce w kategorii World Action Models. W całym rankingu model plasuje się na piątej pozycji — za dwoma agentami AI i dwoma modelami robotów o odmiennej architekturze.
Warto zaznaczyć, że wszystkie testy przeprowadził sam Runway, a ich wyniki nie zostały jeszcze niezależnie zweryfikowane.
Testy na prawdziwym ramieniu i nowym robocie
Po dostrojeniu na danych DROID Runway sprawdził model na fizycznym ramieniu Franka. Oba porównywane systemy miały wykonać dziesięć tych samych zadań — na przykład położyć banana na talerzu czy zamknąć szufladę — po dziesięć prób każde. Praxis-1 odniósł sukces 88 razy, a FLUX 3 Action 80 razy.
Osobny test dotyczył przenoszenia wiedzy na typ robota, z którym model wcześniej nie miał styczności. Wykorzystano dane z mobilnej platformy z ramieniem chwytającym, używanej wcześniej przez Google do prac nad RT-1. Nagrania z tej maszyny nie trafiły do wcześniejszego treningu Praxis-1. Po dostrojeniu na około 95 godzinach danych robotycznych model osiągnął średnią skuteczność 80 proc. w testach symulacyjnych, obejmujących cztery rodzaje zadań — m.in. chwytanie puszek z napojami i wkładanie jabłka do szuflady. Oryginalny model RT-1 od Google uzyskał w tym samym benchmarku 52,4 proc.
Gdzie Praxis-1 wciąż zawodzi
Runway nie ukrywa ograniczeń swojego modelu. Z raportu badawczego wynika, że system bywa mylony przez podobnie wyglądające przedmioty i ma trudności z nieprecyzyjnymi poleceniami. Przy dłuższych zadaniach konieczne jest wskazanie poszczególnych kroków — Praxis-1 nie potrafi jeszcze samodzielnie zaplanować złożonych sekwencji działań.
Firma widzi dla niego rolę przede wszystkim jako systemu szybkiego wykonywania ruchów robota. W przyszłości model mógłby współpracować z ogólnymi modelami AI, które rozbijałyby skomplikowane zadania na pojedyncze kroki.
Wymagania sprzętowe i dostęp
Chętni mogą pobrać Praxis-1 z Hugging Face po rejestracji i zaakceptowaniu warunków dostępu. Kod znajduje się na GitHubie. Według zapowiedzi Runway dostępne są już wersje wstępnie dostosowane do różnych robotów, obok modelu bazowego — ten ostatni wymaga jednak dodatkowego treningu, zanim zacznie działać z nowymi systemami.
Standardowa wersja potrzebuje GPU z 80 GB pamięci. Skompresowany wariant powinien zmieścić się na karcie RTX 5090 z 32 GB VRAM — tak przynajmniej wynika z szacunków Runway, choć rzeczywiste szczytowe zużycie pamięci nie zostało jeszcze zmierzone, co przyznaje dokumentacja na GitHubie.
Udostępnienie modelu na otwartej licencji to sygnał, że Runway chce zakotwiczyć swoją pozycję także poza generatywnym wideo. Czy podejście oparte na treningu wideo okaże się rzeczywiście tańszą drogą do uniwersalnych robotów — to zweryfikują dopiero niezależne testy i czas.
Dalej w tym temacie

Google AI Edge Gallery – co to jest, jak zainstalować i jakie modele AI uruchomisz offline
Czy Twój smartfon może działać jak potężna, prywatna stacja AI, bez połączenia z internetem? Dzięki Google AI Edge Gallery to możliwe. Ten poradnik pokaże Ci, jak wykorzy…
Poradnik10 min czytania
AnythingLLM – co to jest, instalacja i prywatny czat z dokumentami PDF lokalnie
AnythingLLM konsoliduje w jednym, samodzielnie hostowanym środowisku możliwości Ollamy, LangChain i własnych interfejsów. To odpowiedź na fragmentację narzędzi dla develo…
Poradnik13 min czytania
Ripple-65B: otwarty model AI z USA za 32 mln dolarów
Ripple-65B Preview osiąga 80,52 pkt w TerminalBench 2.1 - najlepszy wynik wśród otwartych modeli z USA. Ricursive Intelligence chwali się, że cały rozwój kosztował zaledw…
Open source i modele lokalne3 min czytania8 listopada 2026